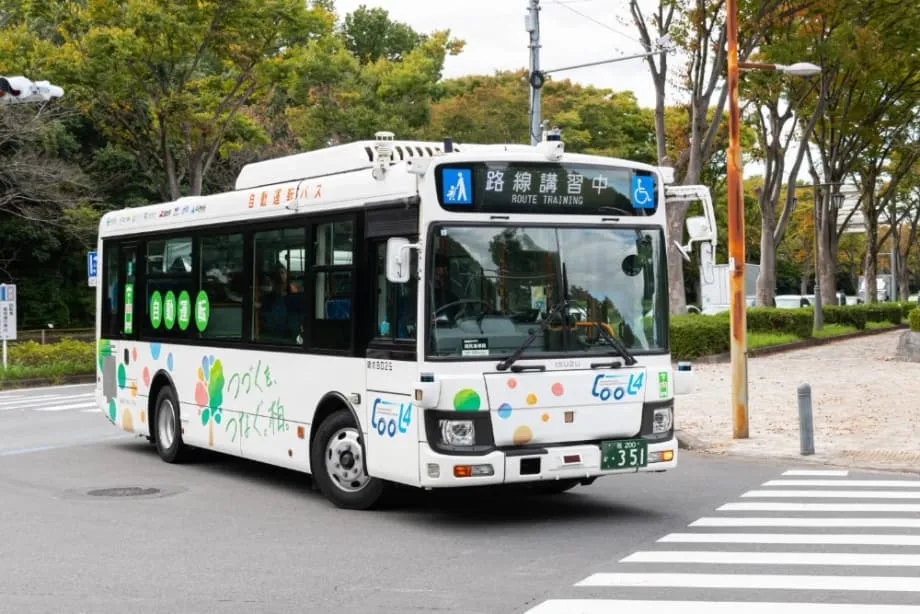
東京首度在公共道路測試 Level 4 自駕巴士
東京大學研究團隊週二首度在東京都會區的公共道路上,測試 Level 4 自動駕駛巴士。這是日本自動化交通發展的重要里程碑,該國正尋求創新解方,以因應駕駛人力短缺與人口結構挑戰。
目錄
這次試驗是在同一路線先前測試的基礎上進一步發展。自 2019 年底起,該路線一直有 Level 2 自動駕駛巴士行駛,也就是部分自動化駕駛。路線連接東京大學柏校區與柏之葉校區站,全長約 2.6 公里(其中 2.3 公里為公共道路,0.3 公里位於校園內)。
東京大學生產技術研究所教授、柏 ITS 推進協議會主席須田義大說明了這項進展的重要性:
從 Level 2 邁向 Level 4 自動駕駛,代表我們看待交通運輸的方式有了根本轉變。Level 4 車輛可在指定的運行範圍內處理所有駕駛工作,包括應對突發狀況。這為不仰賴人類駕駛的公共運輸開啟新可能,也有助於因應日本嚴重的駕駛人力短缺問題。
這項計畫由東京大學、政府機關、民間企業及各類組織廣泛合作推動,並納入柏之葉智慧城市聯盟。該聯盟獲日本國土交通省選為智慧城市計畫及先進示範計畫。
認識自動駕駛分級
自動化程度分為 Level 1 至 Level 5,級別愈高,代表車輛自主行駛的程度愈高。Level 1 指可協助駕駛人的技術,例如主動車距控制巡航系統;Level 5 則代表車輛在所有條件下均可完全自動駕駛。
先前巴士採用的 Level 2 自動化,是指系統在有限區域內,同時執行縱向(加速/煞車)與橫向(轉向)的車輛動態控制子任務,但仍須由人類監督。相較之下,這次試驗的重點 Level 4 自動化,在技術上有重大躍進。在此級別中,系統可在有限區域內執行所有駕駛任務,並自行處理行駛期間遇到的困難,無須人為介入。
自 2009 年 12 月起協調這項計畫的柏 ITS 推進協議會,對各級別有明確定義:Level 1 系統在有限區域內,執行車輛縱向或橫向動態控制的子任務;Level 2 系統同時執行縱向與橫向車輛動態控制子任務;Level 3 系統在限定範圍內執行所有動態駕駛任務,但遇到困難時會要求人為介入;Level 4 系統在限定範圍內執行所有動態操作任務,並自行應對困難;Level 5 系統則不受任何限制,可執行所有動態駕駛任務。
柏市自駕巴士計畫的演進
柏市自駕巴士計畫自啟動以來已有顯著進展。第一階段於 2019 年 11 月展開,進行 Level 2 自駕巴士試驗,至 2020 年 3 月結束。初期試驗使用配備 Advanced Smart Mobility Co., Ltd. 開發之自動駕駛系統的商用巴士,由 TOBU BUS EAST CO., LTD. 營運。車輛以日野汽車 Liesse 車款為基礎,可搭載 17 名乘客。
這些早期試驗旨在了解長期營運自駕巴士的實際挑戰,是一項關鍵研究工作。過去多數自動駕駛試驗時間較短,因此這項為期五個月的計畫,旨在驗證實際路線、營運、檢查及維護等長期運作方式。
2021 年 1 月,示範計畫換用新車。這輛自駕巴士以五十鈴 Elgamio 車款為基礎,載客量提高至 56 人(28 個座位)。然而,為防範 COVID-19,基於安全考量,實際載客量限制為 15 人。新車配備改良的自動駕駛系統,感測能力更強,加速與減速時的乘坐舒適度也有所提升。
根據 2019 年起示範測試累積的經驗,Advanced Mobility Corporation 改良自動駕駛系統,提升感測能力、改善加速與減速時的乘坐舒適度,並加大車輛尺寸。此階段巴士將以 Level 2 自動駕駛行駛,並計畫依據持續評估的結果,逐步轉換至 Level 4。
自駕巴士背後的技術
這輛 Level 4 自駕巴士整合先進技術,讓車輛無須人為介入也能安全行駛。系統包括車道維持控制、GNSS(GPS)定位、用於精準定位的磁性標記感測器,以及透過自動控制油門與煞車來維持車速的功能。
車輛配備專門的安全功能,包括 SRA 功能(全速域車距控制)及號誌協調能力;攝影機會辨識號誌燈顏色,讓車輛做出適當反應。此外,巴士也配備自動進站與離站控制系統。
這次 Level 4 試驗中,巴士連接至由 BOLDLY Corporation 開發、名為 Dispatcher 的自動化車輛營運管理平台。平台具備遠端狀態監控、駕駛指示、緊急應變、行駛可行性判斷,以及完整的行駛紀錄與錯誤記錄功能。
這些技術相互配合,建構出完整的安全與營運管理系統,使巴士能自主行駛,同時與可在必要時介入的遠端控制中心保持聯繫。Dispatcher 平台新增可遠端執行的功能,包括行駛紀錄、錯誤紀錄、狀態監控、駕駛指示、緊急應變,以及判斷是否適合或必須行駛的功能。
車輛結合多種感測器與辨識系統,確保能沿指定路線安全行駛。車道維持控制系統協助巴士保持在道路上的位置,磁性標記感測器則提供沿線精準定位。車速維持控制系統負責管理加速與煞車,確保行駛平順。
因應日本的交通挑戰
這項自駕巴士試驗是日本因應迫切交通挑戰之整體策略的一環。日本面臨人口老化、生育率下降及駕駛人力嚴重短缺等重大人口結構變化,導致偏遠地區的鐵路與巴士服務縮減,為居民帶來交通不便。
日本各地自治體愈來愈常將自動駕駛技術視為解決這些挑戰的方法。自 2023 年 4 月起,在特定條件下,Level 4 自動駕駛車輛可於日本公共道路上無人駕駛,為更廣泛的應用建立法規架構。
BOLDLY Inc. 總裁兼執行長佐治由紀指出這些發展的重要性:
在人口老化、生育率下降及駕駛人力短缺等人口結構變化下,日本的交通基礎設施正面臨挑戰,偏遠地區的鐵路與巴士服務也在縮減。為了因應交通不便問題,日本各地自治體愈來愈常將自動駕駛技術視為解方。
柏市計畫的目標,是以 Level 4 自動駕駛為方向,評估道路行駛性能與安全性,並依據結果持續開發新型自駕巴士、擴大營運。最終目標是與柏之葉地區的發展合作,為居民打造安全、舒適且便利的服務。
這項計畫被定位為柏之葉智慧城市聯盟相關倡議。日本國土交通省已將該聯盟選為智慧城市計畫及先進示範計畫。試驗結果將用於評估巴士在 Level 4 或更高自動駕駛等級下的道路行駛性能與安全性;團隊也將開發新型自動駕駛巴士,並在此次試驗後導入新車,持續進行試營運。
東京大學更廣泛的自動駕駛車研究
東京大學一直走在自動駕駛車研究的前沿,研究計畫不只著眼於駕駛技術本身。一項創新研究探討自動駕駛車如何與行人溝通,以提升安全性。
東京大學資訊理工學系研究所教授五十嵐健夫帶領團隊,研究在自動駕駛車上安裝機器人眼睛,讓眼睛看向行人以確認其存在,或在未偵測到行人時移開視線。研究發現,這些視覺線索會顯著影響行人行為,幫助行人更安全、有效率地決定是否穿越道路。
五十嵐教授說明:
目前對自動駕駛車與周遭人士(例如行人)之間互動的研究還不夠。因此,我們需要進一步研究並投入心力,才能讓社會對自動駕駛車更安心、更有安全感。
研究也發現,行人對機器人眼睛的反應存在有趣的性別差異。當車輛的眼睛看向男性參與者時,他們做出危險穿越決定的次數較少;在相同情況下,女性參與者做出不必要決定的次數較少,也就是在安全情況下選擇不穿越的情形減少。
整體而言,實驗顯示,這些眼睛讓所有人的穿越過程更順暢或更安全。團隊承認,這項研究僅有少數參與者,且只演練一種情境,因此有其限制,但結果令人期待。從手動駕駛轉為自動駕駛是重大改變;研究人員認為,如果眼睛確實有助於提升安全、減少交通事故,就應認真考慮將其納入設計。
未來團隊希望讓機器人眼睛連結自動駕駛 AI,由系統自動控制,而非手動操作,以因應不同情境並改善行人與車輛之間的溝通。
計畫合作夥伴
自駕巴士計畫的成功仰賴學術機構、政府機關與民間企業的廣泛合作。柏 ITS 推進協議會匯集眾多組織,共同推動這項技術落實。
參與自動化巴士示範計畫的組織包括東京大學移動創新共同研究組織、東京大學生產技術研究所、東京大學新領域創成科學研究科、柏市、Advanced Smart Mobility Co., Ltd.、TOBU BUS EAST CO., LTD.、Mitsui Fudosan Co., Ltd.、SB Drive Corp.、柏之葉都市設計中心(UDCK)、Pacific Consultants Co., Ltd.、Sompo Japan Nipponkoa Insurance Inc.,以及 Mitsubishi Auto Leasing Corporation。
這項多元合作結合交通技術、都市規劃、保險與不動產開發等領域的專業,為在真實都市環境中導入自動化交通提供完整做法。柏 ITS 推進協議會於 2009 年 12 月成立,作為東京大學、行政機關、民間企業、各類組織及個人合作協調的平台,旨在推動各項研究與開發活動,並促進相關成果商業化及實際應用。
自 2019 年 11 月 1 日起,柏 ITS 推進協議會一直在筑波快線柏之葉校區站與東京大學柏校區之間的 2.6 公里路段,進行自動化巴士商業營運示範實驗。在此期間,協議會持續驗證長期實際營運所需的運作方式、營運、檢查及維護,並配合新型自動化巴士開發與柏之葉都市發展進行研究。
日本公共運輸自動化的未來
柏市的 Level 4 自駕巴士試驗,只是日本推動公共運輸自動化雄心計畫的一環。其他措施包括 BOLDLY Inc. 引進由愛沙尼亞 Auve Tech 開發的「MiCa」自動駕駛接駁車,預計於 2023 年開始在日本道路上測試。
BOLDLY 是全球首家購買 Auve Tech 開發之 Level 4 自動駕駛接駁車「MiCa」的企業。為了讓 MiCa 在日本營運,BOLDLY 正著手安排示範行駛、向相關政府機關申請必要許可,並為 2023 年夏季開始的公共道路測試奠定基礎。日本版 MiCa 已加裝可與 BOLDLY 營運管理平台「Dispatcher」相容的裝置與攝影機。此外,為配合日本道路狀況,這個版本的車門設於左側,與車門位於右側的愛沙尼亞版本不同。
茨城縣境町於 2020 年成為首個導入 BOLDLY 自動駕駛系統的自治體,目前已與 BOLDLY 簽署協議,購買 MiCa 自動駕駛接駁車。境町計畫在今年內讓車輛行駛於當地道路。BOLDLY 的目標是在本會計年度於日本導入約 10 輛 MiCa。
日本持續建置自動化交通基礎設施之際,這些計畫將提供寶貴資料,協助了解營運方式、維護需求及乘客接受度。柏市試驗的目標,是以 Level 4 自動駕駛為方向,評估道路行駛性能與安全性,並依據結果持續開發新型自駕巴士、擴大營運。
未來的目標是與柏之葉地區的發展合作,為居民打造安全、舒適且便利的服務。這項做法呼應日本更廣泛的願景,也就是打造將先進交通系統與永續都市發展相結合的智慧城市。
重點整理
- 東京大學週二開始在東京公共道路上測試 Level 4 自駕巴士
- 試驗路線全長 2.6 公里,連接柏之葉校區站與東京大學柏校區
- Level 4 自動化代表車輛可在有限區域內執行所有駕駛任務,無須人為介入
- 自 2019 年底起,同一路線已進行 Level 2 自駕巴士測試
- 這項計畫旨在因應日本駕駛人力短缺與人口結構挑戰
- 自駕巴士採用車道維持、GPS 定位及號誌辨識等先進技術
- 自 2023 年 4 月起,在特定條件下,Level 4 自動駕駛車輛可行駛於日本公共道路
- 這項計畫是柏之葉智慧城市聯盟的一環;該聯盟獲日本國土交通省選為智慧城市計畫
- 多個組織共同參與計畫,包括大學部門、政府機關及民間企業
- 未來計畫包括開發新型自駕巴士,並根據試驗結果擴大營運