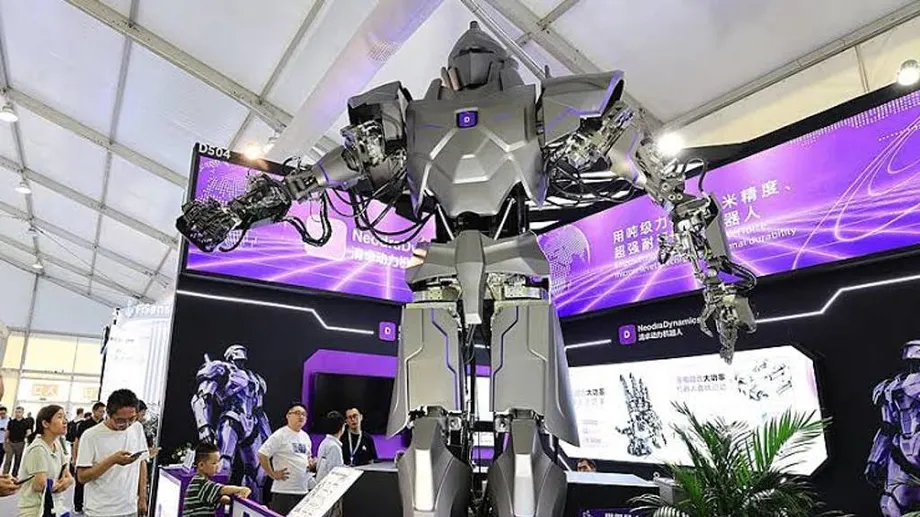
為重型工業作業打造的巨型機器人
NeodraDynamics 發表 Neo1,這款人形機器人高約 4 公尺。這家中國公司表示,Neo1 的雙臂合計可搬運 500 公斤。這台機器在 2026 年上海中國國際工業博覽會上與京東工業共同展出,配備 39 個液壓關節與 2 個電動關節,目標應用包括重型組裝、貨物搬運及危險工業作業。
目錄
該公司於 2026 年 10 月 14 日發布的公告指出,微型液壓致動器各重約 1 公斤,能持續輸出以噸計的推力。公告也宣稱其重複定位精度為 ±0.005 毫米,也就是 5 微米。這些數據凸顯 Neo1 主打的兩項能力:力量與精細動作。
NeodraDynamics 鎖定的工作包括在港口搬運重型零組件、維護核設施設備,以及在水下作業。該公司與京東工業合作,旨在將這項技術導入工業客戶及試點應用。目前尚未公布獨立性能測試結果、具名的實際使用客戶、價格或商業上市日期。
對潛在買家而言,實際關鍵在於機器人在完整工作循環中負載作業的整體表現。作業時間、穩定性、維護需求,以及故障時的反應,都將決定它能在哪些場景與人員及昂貴設備協同作業。
液壓與電動關節如何協同運作
Neo1 全身共有 41 個主動自由度。自由度是指可獨立控制的動作,例如彎曲關節或旋轉手臂。可執行的動作越多,機器人就越能以不同方式接近物體並調整位置,但協調這些動作也會讓控制更具挑戰。
其中 39 個動作由 NeodraDynamics 開發的微型數位液壓線性致動器驅動。液壓致動器利用加壓流體推動或拉動機構。線性致動器沿直線產生動作,再由關節機構轉換為彎曲或旋轉。
其餘兩個關節負責旋轉前臂,採用電動驅動。NeodraDynamics 表示,這種組合能將液壓可提供的力量,與適合該機構的精確電動控制結合。因此,這台機器人在同一機身中採用了不同的驅動技術。
液壓系統能以小巧零組件產生可觀的力量,但支援系統必須妥善管理。流體壓力、密封、溫度及協同控制都很重要。要讓強力致動器可靠運作,還需要處理供應壓力及散熱等一系列工程問題。
500 公斤負載能力代表什麼
NeodraDynamics 表示,Neo1 的協作負載能力為雙臂合計 500 公斤,也就是兩隻手臂共同作業時可承載的總重量。公告並未提供詳細的負載曲線,說明承載能力如何隨手臂伸展距離、機身姿勢或移動速度而變化。
工業機器人若將負載伸得離機身較遠,通常會更難控制。啟動、停止或轉動負載,也會產生超出靜止承載時的作用力。因此,買家需要了解符合其組裝線、港口或維護現場需求的動作限制。
致動器規格描述的是機器的另一個層面。10 月的公告指出,單個致動器重約 1 公斤,可持續輸出以噸計的推力。較早的技術說明則列出油缸重量為 1.1 公斤、負載數值為 1,000 公斤。致動器透過機器人的關節機構施力,而關節幾何結構會決定手部可產生的力量。
Neo1 的吸引力在於,它有望結合重物搬運能力與手臂、手部的靈活動作。較早的說明指出,機器人配有五指手掌,手臂各有七個自由度。若整台機器能在負載下維持控制,這種配置有助於執行需要不同抓握方式及接近角度的工作。
為何精度數據值得進一步檢視
10 月的公告宣稱其重複定位精度為 ±0.005 毫米。重複精度是指機器重複執行動作時,返回同一位置的接近程度;絕對精度則是指機器到達目標位置的準確程度。零件必須緊密配合的組裝工作,可能同時要求這兩種能力。
較早的說明列出指尖重複精度為 ±0.05 毫米,是 10 月數據的 10 倍;單一液壓油缸的重複精度則為 1 微米。這些規格涉及不同的測量位置或描述方式,NeodraDynamics 尚未公布共通的測試方法來說明彼此的關係。
5 微米等於千分之五毫米。在這種尺度下,關節彎曲、振動、溫度及承載重量,都可能影響機器人手部的位置。實用的工業測試應說明負載、伸展距離、速度、測量設備及重複測試次數。
要用於重型零件組裝的客戶,需要了解機器人在實際工作姿勢及負載下的重複精度。已公布的數據未說明測試條件,因此完整的性能規格將是評估導入方案的重要下一步。
Neo1 的展示歷程
10 月的公告指出,Neo1 是在中國國際工業博覽會上與京東工業共同展出時正式亮相。上海展會於 2026 年 10 月 12 日至 16 日舉行。資料也提到,Neo1 先前曾在北京世界機器人大會亮相,之後於 9 月 14 日發布相關公告。先前展示與 10 月正式亮相之間的關係仍不明確。
展示歷程涵蓋以下日期:
- 2026 年 8 月 19 日至 23 日:北京舉行世界機器人大會,Neo1 據稱曾在會中展出。
- 2026 年 9 月 14 日:較早發布的公告列出多項規格,包括指尖重複精度 ±0.05 毫米。
- 2026 年 10 月 12 日至 16 日:上海舉行中國國際工業博覽會。
- 2026 年 10 月 14 日:NeodraDynamics 公布與京東工業共同展示 Neo1,並宣稱其重複定位精度為 ±0.005 毫米。
NeodraDynamics 表示,該公司在上海展會進行實體機器人示範,並展示核心液壓與電動零組件。這些示範的詳細獨立測試結果尚未公布。
核電廠、港口與水下設備
NeodraDynamics 將預定應用歸納為四類高難度工作:危險、骯髒、困難及枯燥的工作。重型零組件組裝及工業港口貨物搬運,都是該公司提出的應用場景。在這些環境中,客戶需要依據特定搬運任務,評估機器人的作業範圍、負載能力及工作速度。
核能相關工作則有不同的需求。該公司宣稱其液壓模組具備抗輻射能力,可用於核燃料搬運及設備維護。完整的部署方案還需要合適的電子設備、感測器、纜線及控制系統,並依據設施的輻射程度與作業程序制定安全措施。
在水下工程方面,NeodraDynamics 宣稱其技術能承受高外部水壓,並可用於維護海底設備。實際部署時,作業深度、承壓時間、密封及防腐蝕能力都是必要考量。
礦業及災害應變也列在該公司的應用清單上,包括拆除、清理瓦礫,以及在受污染或危險區域作業。這些環境可能有不平坦地面、撞擊及不可預測的負載。實地測試須評估移動能力、遠端控制、穩定性,以及故障後的安全復原能力。這些仍是提議中的用途,尚非已確認的實際部署。
京東工業在計畫中的角色
京東工業的角色是協助 Neo1 接軌工業供應鏈及潛在客戶應用。NeodraDynamics 表示,雙方計畫合作,尋找適合這項技術的場景、驗證解決方案並進行試點應用。
試點計畫可讓客戶針對明確的任務評估機器人。例如,重型組裝作業可追蹤 Neo1 放置零組件的一致性、每個工作循環所需時間,以及連續輪班作業所需的維護頻率。這些指標有助於客戶將效益及營運成本與現有設備進行比較。
10 月的公告提到雙方將合作推動商業部署,但未說明交付時程、生產數量或具名客戶的安裝案例。公告也未交代機器人的能源來源及作業時間。考慮導入 Neo1 的工廠需要這些資訊,才能規劃工作時數、充電或電源連接、維修動線及機器周邊空間。
年輕公司追求更強大的實體能力
NeodraDynamics 於 2024 年在北京成立。據稱,創辦團隊成員曾任職於清華大學,專業領域涵蓋人工智慧、馬達與伺服控制,以及自動控制。該公司開發數位液壓零組件,也打造完整的機器人平台。
共同創辦人楊濤曾表示,這項計畫的目標是讓機器人具備超越人類的實體能力。在 10 月的公告中,他說明了公司的目標:
「機器人不應只是複製人類的形體,而應超越人類的體能限制,創造前所未有的作業能力。」NeodraDynamics 創辦人楊濤表示。
這項目標說明了該公司為何聚焦於遠比人類高大的機器,以及涉及重物或危險環境的工作。NeodraDynamics 正憑藉致動器技術爭取工業市場的一席之地,並以 Neo1 為平台,展示這些零組件如何協同運作。
接下來值得關注的進展包括有文件佐證的測試、完整的作業規格,以及來自明確工業場址的試點結果。這些資料能讓客戶了解 Neo1 如何持續作業、需要多頻繁維護,以及電力、壓力或控制中斷時會如何反應。該公司尚未公布相關結果的發布日期。
重點摘要
- Neo1 高約 4 公尺,公司宣稱其雙臂合計負載能力為 500 公斤。
- 機器人共有 41 個主動自由度,其中 39 個由液壓致動器驅動,兩個前臂關節採電動驅動。
- 10 月的公告宣稱重複精度為 ±0.005 毫米;較早的說明則列出指尖重複精度為 ±0.05 毫米。
- NeodraDynamics 與京東工業於 2026 年 10 月在上海舉行的工業博覽會上共同展示這款機器人。
- 提議中的應用包括重型組裝、港口搬運、核設施維護、水下工程及採礦。
- 目前尚未公布獨立測試結果、具名的實際部署案例、價格或商業上市日期。