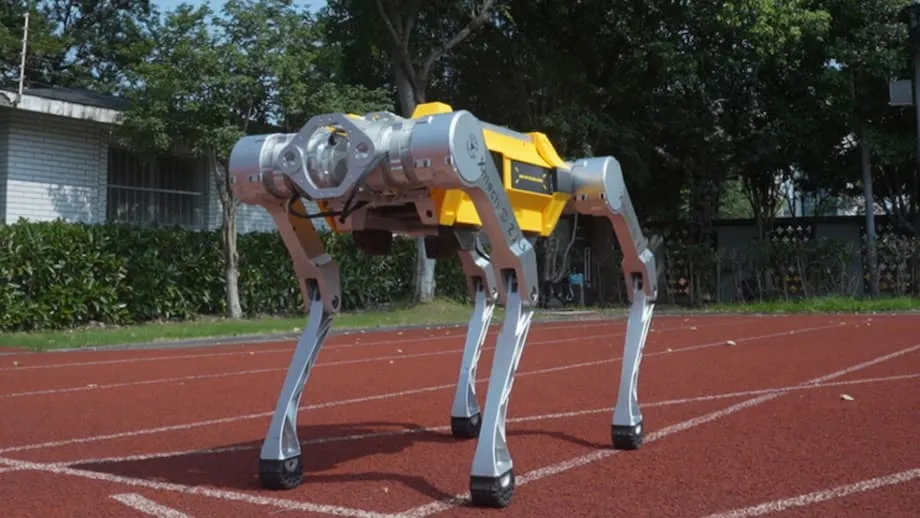
中國「白犀牛」機器狗打破百公尺短跑世界紀錄
在機器人技術的一項重大成就中,一款名為白犀牛的四足機器人一舉寫入紀錄。白犀牛由中國東部浙江大學團隊研發,以16.33 秒跑完 100 公尺,打破南韓「獵犬」(Hound)保持的 19.87 秒四足機器人紀錄。這項成就獲金氏世界紀錄正式認證,不僅展現中國日益提升的機器人技術實力,也預示著足式機器的速度與實用性將邁入新紀元。
目錄
白犀牛的表現雖仍落後於尤塞恩・博爾特(Usain Bolt)在 2009 年締造的 9.58 秒人類世界紀錄,卻縮小了動物、人類與機器之間的短跑能力差距。這項成就不只是吸引目光的數字,更展現先進工程技術、人工智慧,以及機器人在真實場景中的未來潛力。
白犀牛如何創下這項紀錄?
白犀牛於 2025 年 5 月 27 日在浙江省杭州市一處測試場地創下紀錄。這款機器人由浙江大學 X 機械中心、航空航天學院,以及杭州全球科創中心的跨領域團隊共同研發。專案由王宏濤教授領導。他指出,百公尺短跑考驗的不只是速度,還包括動力、穩定性與精準控制。
白犀牛的獨特之處,在於採用機器人正向設計方法。不同於傳統上對既有設計進行微調的做法,團隊從零開始,運用完整的電腦模擬,建模分析每個關節與致動器的動態特性。這讓他們能同時最佳化機器人的幾何結構、馬達規格與減速系統,打造出全球最佳化設計。
打造賽車級機器人
白犀牛的核心硬體是一組高功率密度關節致動器。這些元件能提供高扭力與快速反應,模仿頂尖運動員爆發性的肌肉力量。致動器由 X 機械中心量身打造,為機器人提供「賽車級肌肉系統」。
在軟體方面,白犀牛透過強化學習習得動態策略,藉此控制動作。這類人工智慧技術讓機器人能在模擬環境中透過反覆嘗試與修正,「學會」最佳動作模式,進而即時協調強力蹬地、快速擺腿及持續的平衡修正。最終,機器人得以在高速奔跑時維持穩定與控制,即使面對具挑戰性的情況也不例外。
這項紀錄為何重要?
百公尺短跑是測試人類與機器速度及運動能力的經典項目。對機器人來說,這項指標不只檢驗純粹速度,也考驗其維持平衡、因應微小干擾,以及在高速下精準控制的能力。白犀牛的表現顯示,足式機器人在速度與敏捷性方面正迅速拉近與生物系統的差距。
王宏濤教授說明了這項成就更廣泛的意義:
百公尺短跑考驗機器人的爆發力、速度、穩定性與精準控制。創下這項紀錄,證明我們選擇的技術方向可行,也為實際應用開啟了新可能。
除了數字之外,這項成就也證明整合式設計的力量,也就是從一開始就同步最佳化硬體與軟體。要突破機器人能力的界限,這種做法日益被視為不可或缺。
白犀牛與其他機器狗有何不同?
波士頓動力(Boston Dynamics)的 Spot、麻省理工學院(MIT)的獵豹(Cheetah)等許多四足機器人,早已因敏捷性及在複雜環境中移動的能力受到關注。然而,白犀牛的特色在於兼具速度與力量。這款機器人最大載重可達100 公斤(220 磅),不只是短跑健將,也有潛力成為能勝任繁重任務的工作夥伴。
在這個領域,同時具備這兩種能力並不常見。多數研究用機器人只針對敏捷性或載重能力其中一項進行最佳化。白犀牛的設計則讓它既能高速奔跑,也能搬運重物,這種組合在實際場景中可能極具價值。
潛在應用:從災區到產業現場
浙江大學團隊設想將白犀牛部署於各種具挑戰性的環境。潛在應用包括:
- 搜救:迅速抵達輪型車輛無法進入區域中的受災者。
- 物流:在崎嶇或危險地形搬運補給品、工具或感測器。
- 軍事與安全:在危險區域運送裝備或執行偵察任務。
- 工業自動化:在速度與穩定性至關重要的環境中執行任務。
王教授指出,團隊的目標是從「跑得快」進一步走向「跑得有用」。目前團隊已著手提升白犀牛的自主性、能源效率與環境感知能力,希望將破紀錄的速度轉化為實際用途。
速度背後的技術
白犀牛的成功奠基於多項技術突破:
- 機器人正向設計:從零開始建模並最佳化每個元件的整體性方法,而非對既有設計逐步修改。
- 高功率密度致動器:量身打造的關節元件,能提供爆發性動作所需的扭力與速度,類似短跑選手的肌肉。
- 強化學習控制:運用人工智慧演算法,讓機器人學習並精進動作策略,實現即時調整與穩定控制。
- 多目標最佳化:同時調整幾何結構、馬達規格與減速系統,以達成整體最佳效能。
這種整合式方法讓白犀牛得以兼顧速度、動力與穩定性,達到許多先前設計難以企及的平衡。
白犀牛與其他機器人及動物相比如何?
白犀牛以 16.33 秒跑完 100 公尺,仍慢於速度最快的人類與動物,但對足式機器而言,這代表一大進展。以下數據可供參考:
- 尤塞恩・博爾特(人類):9.58 秒(世界紀錄)
- 獵豹(動物):跑完 100 公尺約需 6 秒
- 先前機器人紀錄(南韓獵犬):19.87 秒
白犀牛的成就縮小了差距,也顯示隨著技術進一步發展,機器人有朝一日或許能在特定任務上與生物對手匹敵,甚至超越牠們。
白犀牛與四足機器人的下一步是什麼?
浙江大學團隊不會因此自滿。未來的研發重點包括:
- 強健性:確保機器人在難以預測的真實環境中可靠運作。
- 能源效率:降低耗電量,以延長作業時間與活動範圍。
- 自主導航:整合先進感知系統,讓機器人無須人為介入,也能自主決策並穿越複雜地形。
要從受控的測試環境邁向在災區、工業場址及其他地點實際部署,這些改進不可或缺。
專家觀點:更廣泛的影響
白犀牛的成就受到機器人社群關注。研發團隊成員程少文表示:
最值得注意的是,它的最大載重為 100 公斤,是一款兼具高速奔跑與重載能力的四足機器人。
產業觀察人士指出,這類突破可能加速足式機器人在重視速度、敏捷性與載重能力的領域普及。隨著機器人能力不斷提升,它們可望投入從緊急應變到基礎設施巡檢等各種工作。
中國在全球機器人領域的角色日益重要
白犀牛創下紀錄,也反映中國對機器人與人工智慧領域的投資和專業實力日益提升。中國已將機器人技術列為戰略優先項目,大學與研究中心不斷推動機器能力的界限。這項最新成就讓中國躋身四足機器人領域的領先位置,向美國、南韓及其他地區的既有業者發起挑戰。
隨著領域持續演進,國際競爭與合作可望帶動更快速的進展,讓產業與整體社會受益。
總結
- 中國「白犀牛」機器人以 16.33 秒跑完百公尺,創下四足機器人最快百公尺短跑的金氏世界紀錄。
- 這款機器人由浙江大學研發,採用正向設計方法,從零開始同步最佳化硬體與軟體。
- 白犀牛結合高速奔跑與重載能力(最高 100 公斤),在四足機器人中獨樹一格。
- 這項成就展現致動器、人工智慧控制及機器人整合式設計的重大進展。
- 潛在應用包括災害救援、物流與工業自動化,未來研發將聚焦自主性與能源效率。
- 這項紀錄凸顯中國在機器人領域日益提升的領導地位,也預示足式機器投入實際任務的新時代。