輪子到不了的地方,椅子走得到
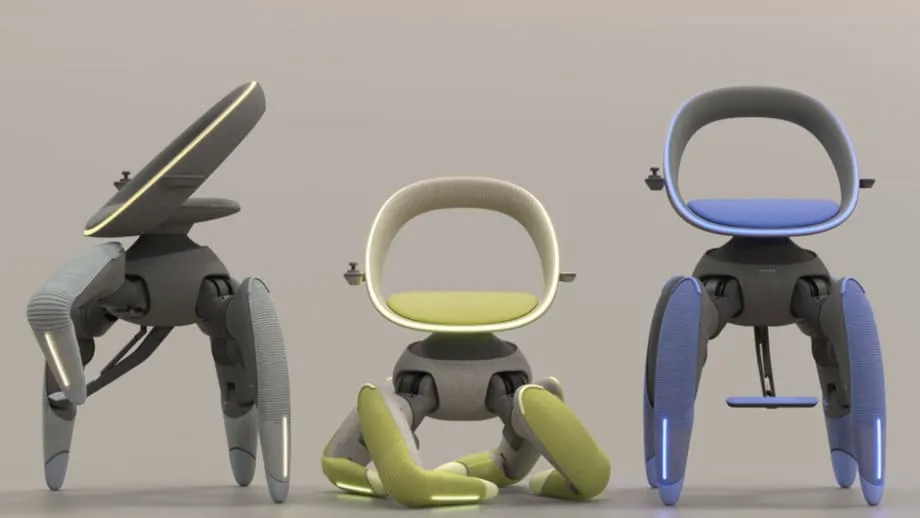
豐田推出 Walk Me,一款能以雙腿行走的輕巧機器人移動椅。這款概念產品在東京舉行的日本移動展(2025)亮相,徹底擺脫輪子,解決許多輪椅使用者面臨的行動難題,從樓梯、碎石路,到狹窄入口和上車時的高低差都能應對。座椅以四條可彎曲、抬起的關節腿移動,動作宛如動物肢體;行程結束後,還能收折,方便收納。
目錄
這款設計結合機器人技術、人工智慧和人體工學,提供能適應地面變化的穩定座椅。每條腿都包覆柔軟材質,遮住馬達和感測器,外觀親切,也能降低勾到衣物或家具的風險。座椅以弧形椅背支撐脊椎,側邊扶手則兼作扶手與簡易操控裝置。乘坐者可轉動扶手轉向、按下按鈕改變行進方向,也能用「廚房」或「快一點」等語音指令免持操作。扶手上配有小型顯示器,可一目了然查看電量和行駛距離。
Walk Me 鎖定輪子最難應付的地形。爬樓梯時,座椅會先探測每一階,再以穩定的拉、推節奏前進,讓座椅維持在中央並保持平衡。從庭園踏石到磨損的門檻等不平整地面,則由感測器和平衡系統即時調整站姿與傾斜角度。電池設計可支應一般使用者一整天的需求,並可在夜間使用標準牆面插座充電。安全感測器會監控關節是否過熱,必要時暫停系統,以保障使用者安全。
行走座椅如何運作
Walk Me 的核心是一台以人體座椅為設計基礎的足式機器人。四條獨立肢體根據持續傳入的感測資料抬起、彎曲並移動足部。控制軟體會預先判斷前方地形、檢查重量分布,並調整底座和座椅傾斜度,讓乘坐者在地面狀況變化時仍保持穩定。設計目標是在家中或繁忙的公共空間,都能以平穩、可預期的方式移動,讓人感到安心。
以動物為靈感的機械腿
開發團隊研究了能穩健應對陡峭、不平地面的動物。步態借鑑山羊在斜坡上的穩定性,以及螃蟹橫向移動時的平衡能力。座椅爬樓梯時,前腿會先探測階梯高度,再勾住階面並向上拉起座椅,後腿則提供推力與支撐。這個動作順暢重複,讓使用者保持平衡。在碎石或不平整的人行道上,各條腿會縮短或加長步幅,維持座椅水平。
感測器與平衡
系統結合光達、攝影機和雷達掃描周遭環境,偵測地毯邊緣、玩具和門檻等障礙物。重量感測器會在進行重要動作前,確認乘坐者位於座椅中央。如果有人或物體穿越座椅行進路線,防撞雷達會立即觸發停止。若傾斜或負重讀數接近限制值,控制器就會加寬站姿或移動座椅,避免翻覆。持續調整讓足式移動更平順,而非顛簸不穩。
操控方式與介面
乘坐者可轉動側邊扶手轉向,也能透過按鈕精確調整方向和速度。語音控制則提供免持操作的便利性,可用「廚房」等簡單指令設定目的地,或說「快一點」調整速度。小型顯示器會顯示剩餘電量和行駛距離,方便規劃一天行程。系統設計可在充飽電後運作一整天,並可使用一般插座充電。關節內的感測器會監控溫度和電流消耗。如果關節過熱,座椅會暫停並提醒使用者,待冷卻後再繼續運作。
爬樓梯並應對崎嶇地面
傳統輪椅在平坦地面上行動自如,但若沒有斜坡或他人協助,樓梯、高門檻和鬆散碎石仍難以通行。Walk Me 不靠輪子前進,而是透過逐步行走的步態克服障礙。前腿小心踏穩後將座椅拉起,接著由後腿推進跟上。這種動作模式可減少突如其來的晃動,避免乘坐者感到不安。機器會持續檢查是否打滑、地面高度是否改變,以及足部是否踩穩,並調整步幅,讓移動保持穩定可預期。
目前也有其他爬樓梯方案,包括履帶式輪椅和自平衡輪椅。履帶式輪椅能爬樓梯,但往往體積大、重量重。iBOT 等自平衡輪椅經過訓練並在他人協助下可爬樓梯;Scewo 輪椅等產品則採用先進輪組,可在階梯上抬升並保持平衡。Walk Me 走的是不同路線,利用機械腿將每隻腳放在抓地力最佳的位置,並可視需要加寬站姿。足式移動的控制較為複雜,在同樣速度下也可能比輪子耗能更多,但能精確落腳,並讓座椅維持水平,由下方的腿部負責移動。
收折後體積小,方便外出
Walk Me 的一大特色是能自行收折。只要一道指令,機械腿便會以伸縮方式收回、膝部向內折起,約三十秒內就能縮小到小型登機箱的尺寸。如此一來,更容易放進汽車行李廂,也方便收在沙發旁或衣櫃裡。使用者準備再次出門時,座椅會伸展機械腿、檢查平衡,無須額外設定就能恢復正常運作。
這款概念產品也能協助處理經常需要他人幫忙的日常活動。轉移到車內時,座椅可踮起腳尖,使高度與車座對齊,再朝車門方向傾斜並穩住,讓乘坐者移動到車座上。進入設有榻榻米地板的傳統日式住宅時,座椅可降低至接近地面的高度,方便乘坐。這些功能展現出產品著眼於日常自主生活,而不只是實驗室展示。
為狹小空間的日常生活而設計
日本住宅常見狹窄走廊、急轉角,以及區隔戶外鞋與室內地板的高起入口門檻。Walk Me 的設計已將這些空間需求納入考量。機械腿可蹲低,降低整體高度以通過門框,再伸展以跨越入口門檻。在雜物較多的房間裡,環境感知系統會搜尋低矮障礙物、電線和門檻凸起,並規劃動作以避免勾到物品。機械腿的柔軟外罩能降低刮傷家具的機率,座椅平順的起步和停止方式,也希望讓使用者與家人或照護者共處時更自在。
豐田「人人皆可移動」策略的一環
Walk Me 符合豐田近年拓展汽車以外無障礙移動方案的方向。多年來,豐田持續開發輔助機器人,包括用於研究場域的人類支援機器人(Human Support Robot),以及 Welwalk 等步態訓練復健工具。豐田也正在打造 Woven City 測試社區,探索自動化、機器人技術和聯網服務如何支援日常生活。在同一場展覽上,豐田也展示了 Kids Mobi,這是一款可在監督下於地理圍欄範圍內行駛、專為兒童設計的趣味電動座艙車。這些計畫展現出豐田致力於讓不同年齡和能力的人都能移動,不論目的地是在房間另一頭,或是城鎮另一端。
投入足式個人移動領域,是這項工作的合理延伸。先進駕駛輔助和機器人研究所使用的感測器融合與路徑規劃技術,也能引導行走座椅穿越客廳。不同之處在於,這些技術必須安全、平順地整合在一個人身邊,而使用者每天可能要依賴這項裝置好幾個小時。因此,Walk Me 將機器感知能力、簡單的實體操控裝置,以及為長時間乘坐而設計的座椅結合在一起。
上市前仍須克服的挑戰
Walk Me 目前仍是原型產品,尚未公布上市日期或價格。要讓展場概念成為可靠的輔助裝置,還需要嚴格測試、取得認證並建立支援網絡。任何載人爬樓梯的座椅都必須妥善應對各種少見狀況,例如濕滑階梯或誤判階梯邊緣。備援煞車和故障時的安全應變功能至關重要。系統目前已會監控關節溫度和故障,但量產車款還需要多層防護機制及明確的使用者警示。
續航力、充電和維護也會影響日常使用。如果電池在爬樓梯等高負載情況下仍能維持一整天續航,將更為實用。維修管道、保固支援和替換零件也必須容易取得。使用訓練同樣會影響使用成效。乘坐者和照護者必須了解何時能信任自動功能,何時該切換至手動操控。成本和保險給付則會影響許多國家的使用機會。其他廠商推出的高階爬樓梯輪椅,售價往往高達數萬美元。如果 Walk Me 上市,價格、融資方案和維修服務都將大幅影響市場接受度。
足式移動有何不同
機械腿讓機器擁有輪子辦不到的移動方式。足部可跨過電線,或踩在一小塊安全的地面上,同時讓座椅維持水平。遇到斜坡時,機器可將重心往側邊移動保持平衡,再由機械腿向上坡方向跨步。動物之所以擅長攀爬和穿越複雜地形,正是因為具有這種靈活性。代價則是控制複雜度較高。電腦必須協調數十個關節動作、即時感測負重和傾斜狀況,並在輕微打滑時迅速恢復穩定,不讓乘坐者受到驚嚇。在平坦走廊移動時,足式座椅可能比輪椅耗能更多,因此需要審慎規劃步態並採用高效率馬達,才能維持續航力。
Walk Me 試圖把複雜機制藏在外觀之下。外罩遮住活動關節,座椅看起來熟悉,扶手也像一般扶手,直到轉動時才會帶動座椅。語音指令則省去繁複選單。只要座椅能自動完成正確動作,乘坐者便能專心前往目的地,而不是操心機器。使用者操作簡單、內部技術複雜,正是足式個人移動的核心承諾。
設計細節為何重要
輔助裝置要成功,關鍵在於使用者是否願意在家中和公共場所使用。Walk Me 的柔軟機械腿外罩與粉彩色系,呈現舒適而非工業機械的感覺。精簡的尺寸則希望減少座椅在擁擠房間裡帶來的空間壓迫感。安靜的步態也有助於在圖書館、辦公室和教室等社交場合舒適使用。清晰易讀的顯示器,以及兼作操控裝置的扶手等小細節,能降低學習門檻。外觀親切、動作可預期,也有助於獲得建築物管理者、大眾運輸業者、鄰居和同事的接納。
重點整理
- 豐田 Walk Me 是一款配備四條機器腿的行走式移動座椅,設計用來應對樓梯、不平地面和狹小空間。
- 這款概念產品在日本移動展(2025)首度亮相,展現豐田將「人人皆可移動」的願景延伸至傳統汽車以外。
- 機械腿以動物為靈感,前腿負責探測階梯並拉動座椅,後腿則提供推力,協助安全爬樓梯。
- 光達、攝影機、雷達和重量感測器會引導座椅避開障礙物,並維持座椅水平和平衡。
- 操控方式包括可轉動的扶手、按鈕和「廚房」、「快一點」等語音指令,顯示器則呈現電量和行駛距離。
- 電池設計可支應一整天使用,並可透過標準牆面插座充電。
- 安全系統會監控關節溫度,若達到限制值,可暫停座椅運作。
- 裝置可在約三十秒內自行收折至登機箱大小;再次啟動時會伸展機械腿並重新校準。
- 展示功能包括協助轉移到車內,以及降低座椅高度以便在榻榻米地板上使用。
- 目前仍是原型產品,尚無量產時程或價格;若要實際推出,仍須完成測試、認證並建立支援服務。