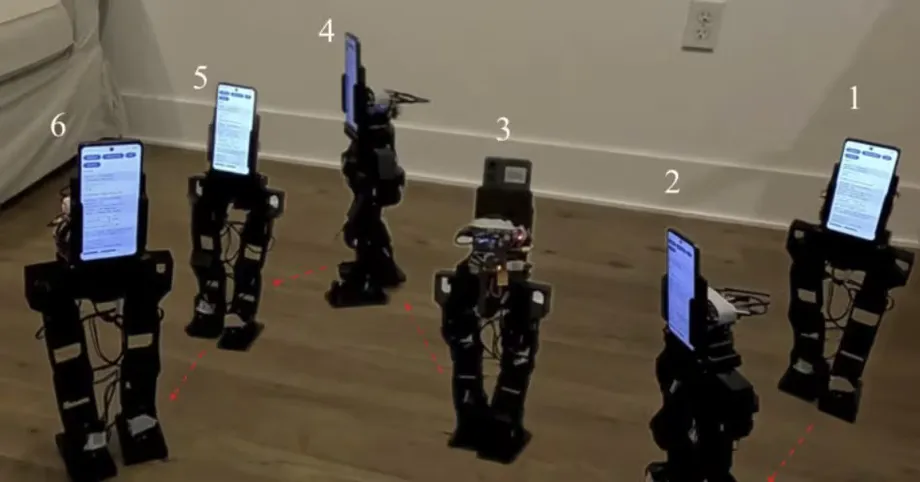
一支 2017 年的手機,助力雙足人形機器人行走
UCLA 研究團隊研發出一款人形機器人,身高約 48 公分、重 1.8 公斤,打造成本約 400 美元,不含智慧型手機。這款名為 PhoneBot 的機器人能以雙腿行走、透過相機跟隨人員,也能從俯臥姿勢站起來。在受測的四支手機中,有一支是 2017 年推出的華為 Honor 9。
目錄
這項研究由 Ruochen Hou、Quanyou Wang、Daniel Koh 和 Dennis W. Hong 進行,並於 2026 年 10 月 6 日提交至 arXiv。Hong 是加州大學洛杉磯分校機械與航太工程教授;這項計畫在該校機器人與機構實驗室(Robotics and Mechanisms Laboratory,簡稱 RoMeLa)開發。
研究團隊的PhoneBot 研究論文題為《PhoneBot:重複利用智慧型手機的低成本開源人形機器人平台》,介紹一款借助一般手機提供主要運算與感測能力的機器人。作者表示,其硬體與軟體設計完全開源,讓其他人能重製並改造這個平台。
PhoneBot 解決了教室與實驗室面臨的一項實際問題:小型人形機器人可能需要昂貴的馬達、獨立相機、動作感測器和電腦。智慧型手機已將其中幾項元件整合在一部小巧裝置中。重複利用手機,就能減少需要另行購買與連接的電子零件。
研究結果也呈現了這種做法目前的限制。行走和視覺處理由手機負責,對話處理則使用外接筆電。PhoneBot 沒有手臂,行走控制器也只針對平坦地面訓練。現階段主要用途是教育、研究與實驗。
手機如何控制 13 個關節
PhoneBot 將智慧型手機固定在髖部上方的支架中。相機用來觀察周遭環境,手機的慣性測量單元(IMU)則測量動作與方向。IMU 結合多種感測器,協助估算裝置的移動與傾斜情形,讓機器人取得維持平衡所需的資訊。
自製的 Android 應用程式使用 TensorFlow Lite 執行動作與控制神經網路。這套軟體是為手機等裝置執行機器學習模型而設計。手機計算動作指令,再透過 Wi-Fi 傳給機器人內的小型電腦,由後者將指令傳送給馬達。
機器人每條腿有六個動力關節,軀幹另有一個旋轉關節。每側髖部有三個關節、膝部有一個,腳踝則有兩個。因此下半身共有 12 個自由度,也就是 12 種可獨立控制的關節動作。
全部 13 個關節都使用 DYNAMIXEL XL430-W250-T 伺服馬達。伺服馬達可接收指令並移動到特定位置,因此適合用來控制膝蓋、腳踝或其他機器人關節。
軀幹關節也讓相機能以另一種方式移動。PhoneBot 可以轉動上半身跟隨人員,同時保持雙腳不動。這樣一來,每次需要看向側邊時,就不必移動整台機器人。無線連線也讓更換手機較為簡便,因為手機不需要透過專用有線連接接到機身。
四支手機都能運作,但地圖功能受限
研究人員測試了華為 Honor 9、Samsung Galaxy A16 5G、Motorola Moto G 2024 和 Motorola Moto G 2025。四支手機都能執行核心功能,包括動作感測、行走控制和影像處理。三支較新的平價手機,每支購入價格約為 50 至 80 美元。
Honor 9 最能展現重複利用硬體的優點:這支在論文發布九年前推出的手機,仍能執行機器人的核心行走與視覺任務。較新、價格實惠的機型,也讓團隊不必只依賴高階手機。
Honor 9 有一項特定的軟體限制:它無法執行內建地圖功能,因為研究人員在美國測試的裝置上無法使用所需的 Google 服務。這項功能使用同步定位與地圖建構技術,通常簡稱 SLAM。簡單來說,它能協助機器人在建立地圖的同時,判斷自己在地圖中的位置。
選擇手機時,硬體和已安裝的軟體都很重要。受測的 Honor 9 能支援行走與人體偵測,但缺少執行地圖功能所需的服務。其他 Android 機型是否相容,仍有待測試。
這項計畫的發展橫跨數代消費性硬體:
- 2017 年:華為推出 Honor 9,是測試中最早推出的手機。
- 2024 年與 2025 年:Motorola 推出兩代 Moto G,研究團隊將它們與 Honor 9 及 Galaxy A16 5G 一同測試。
- 2026 年 10 月 6 日:UCLA 作者將 PhoneBot 預印本提交至 arXiv。
行走訓練始於模擬環境
PhoneBot 的行走控制器先在模擬環境中透過強化學習訓練。這種方法讓軟體嘗試不同動作,並依據有用行為獲得評分。對 PhoneBot 而言,訓練會獎勵維持指定步速、左右交替踏步和保持直立等動作,同時懲罰拖著腳走等行為。
模擬環境也納入了實際機器人必須面對的物理限制。平價馬達的力道與速度有限,齒輪也有些間隙,也就是零件之間存在少許鬆動。將這些細節納入考量,有助控制器學會實際機構能執行的動作。
訓練過程還遇到另一個問題:身體左右對稱的機器人,不會因此自動學會平衡的步態。有些訓練結果中,左腳一直在前方,右腿則承受大部分重量,導致兩側關節與馬達承受不均勻的負荷。
研究人員以矢狀面鏡射法處理這個問題。他們將訓練範例左右對調,讓控制器能從同一動作的兩種版本中學習。這項技術增加了訓練範例,卻不必為每個鏡射範例額外執行一次物理模擬。
小幅調整訓練方式,讓步態更平衡
團隊比較了五次使用鏡射範例的獨立訓練,以及五次未使用鏡射範例的訓練。模擬結果顯示,鏡射法能加快學習並提升一致性,也讓兩條腿的馬達負荷分配得更平均。
研究報告的一項指標用來衡量左右關節角度差異,在模擬中從 0.254 弧度降至 0.003 弧度。根據這兩個數值計算,降幅約為 98.8%。弧度是角度的測量單位;在這裡,數值越小,表示左右兩側的動作越相似。
接著,研究團隊將控制器移植到實體機器人,展示其行走、跟隨人員,以及從俯臥姿勢站起來的能力。數值比較描述的是模擬中的步態,而實體展示則呈現硬體實際達成的行為。
這部分研究之所以重要,是因為平價元件有其限制,軟體必須配合這些限制運作。手機能快速計算指令,但馬達仍須實際執行。PhoneBot 的訓練方法將控制器的決策與機身的強度及機械特性連結起來。
400 美元成本包含哪些部分
研究人員估計,PhoneBot 的硬體成本約為 400 美元,不含智慧型手機。其公布的 1.8 公斤重量則包含手機與電池。已經有相容手機的人可以重複利用;若需另行購買,則必須把手機費用加進機器人的硬體預算。
研究中列出的同類小型人形機器人,價格約為 3,500 至 13,800 美元。相較之下,PhoneBot 預估的 400 美元硬體成本,比最便宜的平台低約 88.6%,比最貴的平台低約 97.1%。
比較對象的能力各不相同,選購設備時也須納入考量。PhoneBot 目前沒有手臂,使用承重能力有限的平價馬達,主要針對平坦地面行走。若實驗室需要機器人搬運物品或執行更具挑戰性的動作,就必須將這些需求與購置價格一併衡量。
較早推出的智慧型手機機器人平台 OpenBot,由英特爾智慧系統實驗室的研究人員開發,採用輪式機身,成本約為 50 美元。PhoneBot 將重複利用手機的相同大方向,應用在必須以雙腿維持平衡的機身上。其硬體估價是 OpenBot 所列機身成本的八倍,反映兩者面對不同的機械任務。
對話處理由筆電負責
PhoneBot 論文除了行走與跟隨人員,也介紹了對話互動、拍攝和行動遠距臨場功能。遠距臨場是指透過遠端控制裝置,在另一個地點觀看並進行溝通。手機提供相機、麥克風、揚聲器和無線連線,可支援這些用途。
目前語音互動由不同裝置分工處理。手機負責音訊輸入與輸出,但語音辨識和語言處理則在附近一台透過 Wi-Fi 連線的筆電上執行。行走控制和視覺處理則由手機本身負責。
團隊計畫探索直接在智慧型手機上執行合適的語言模型,也提出可結合語音指令與視覺資訊來選擇機器人動作的規劃軟體。這些新增功能可降低對外接電腦的依賴,並擴展使用者能要求機器人執行的任務。
PhoneBot 的實體限制很明確。它沒有手臂,無法拿起或移動物品;行走控制器只以平坦地形訓練,小型馬達也限制了它能承載的重量與能做出的有力動作。
研究人員計畫探討輕量手臂,以及在不平坦地面上行走的能力。團隊沒有公布這些升級功能或將對話處理移至手機上的完成時間。目前展示的平台聚焦於現有硬體限制下的移動、感測和互動。
開放設計為學生提供起點
UCLA 作者將 PhoneBot 描述為一款價格實惠、可重製的平台,適用於教育、研究和快速原型製作。公開硬體與軟體設計,能讓學生和研究人員以此為起點進行組裝、檢視和修改。
課堂上可運用這個平台研究相機輸入如何影響動作、平衡如何取決於感測器讀數,或控制器在不同相容手機上的表現。研究人員也能以現有架構為基礎,測試新的感知或互動功能。這些用途都直接受惠於平台將易取得的電子元件與可編輯的機器人設計結合在一起。
在符合組裝與設備需求的前提下,400 美元的硬體估價可能讓實驗室更容易打造多台機器人。使用多台機器人,團隊就能以相似機身比較不同改動;共享設計也有助於重現實驗。
PhoneBot 也呈現了一項重要的工程經驗:硬體成本只是讓機器人能投入使用的一部分。團隊仍須訓練行走軟體、修正不平衡的步態、考量馬達限制,並確認手機相容性。開放設計讓其他人也能研究並改進這些決策。
舊手機也有其他運算用途
Google 也正與加州大學聖地牙哥分校合作,計畫將約 2,000 支閒置的 Pixel 手機用作小型資料中心。這項計畫與 PhoneBot 以不同方式運用現有智慧型手機處理器:前者將多部裝置組成運算系統,後者則把手機裝進會移動的機器中。
隨著 AI 資料中心投資增加,對高效能記憶體的需求隨之上升,也讓其他電子產品製造商的零組件預算承受壓力,重複利用手機因此受到關注。PhoneBot 降低成本的具體方式,是使用手機既有的相機、動作感測器、處理器和無線連線,而非分別購買這些功能。
UCLA 的實驗為這種做法帶來具體成果。四款受測 Android 手機,包括一支 2017 年推出的機型,都具備足以執行機器人核心任務的運算與感測能力。Honor 9 的地圖功能受限,也顯示重複利用手機時,除了處理器效能,還必須確認軟體支援情況。
PhoneBot 讓老舊智慧型手機在研究工具中發揮作用,並以手機和便宜馬達的能力為基礎設計機身與控制系統。接下來的開發目標同樣明確:加裝輕量手臂、學習在不平坦地面行走,並將更多對話處理工作移到手機上。
重點整理
- UCLA 的 PhoneBot 身高約 48 公分,重 1.8 公斤,包含智慧型手機與電池。
- 硬體成本估計為 400 美元,不含手機。
- 四款受測 Android 手機都支援行走、感測和視覺等核心功能,其中包括 2017 年推出的華為 Honor 9。
- Honor 9 缺少內建地圖功能所需的 Google 服務。
- 鏡射訓練範例改善了模擬步態,並平衡兩條腿的負荷。
- PhoneBot 目前沒有手臂,僅以平坦地面行走為訓練目標,對話處理則使用外接筆電。
- 作者表示,硬體與軟體設計完全開源。