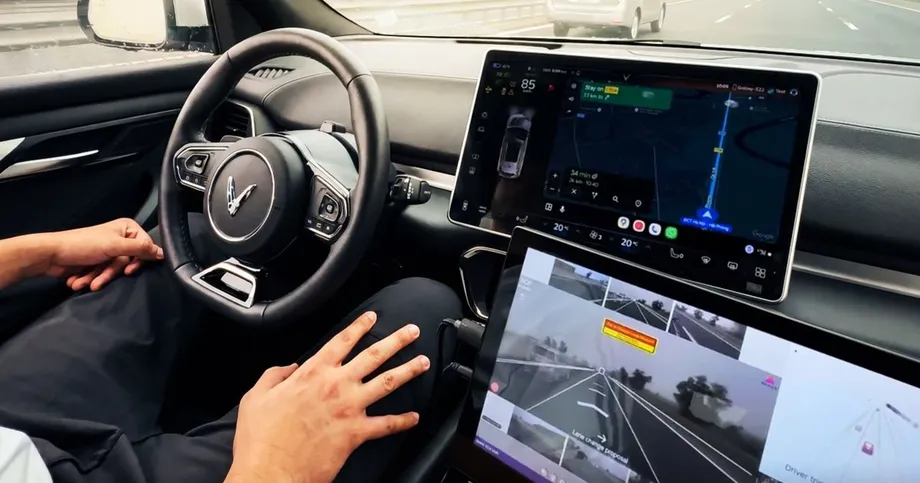
計畫在芹耶測試 200 輛車
VinFast 計畫於 2027 年底在胡志明市芹耶的 Vinhomes Green Paradise 測試 200 輛 Level 4 自動駕駛計程車,讓公司與 NVIDIA、Autobrains 的合作朝越南實際部署邁進。這項試驗正準備中,仍須取得相關主管機關核准。
目錄
規劃中的車隊將測試一項技術,旨在特定營運區域及條件下,不需人類持續監督即可完成駕駛。對乘客而言,預期的改變很直接:在這些限制範圍內,負責行程的是車輛的駕駛系統,而非方向盤後方的人。
VinFast 於 2026 年 6 月 1 日在台灣 COMPUTEX 2026 期間、NVIDIA GTC Taipei 活動上宣布這項三方合作計畫。計畫結合 VinFast 的車輛整合工作、NVIDIA DRIVE Hyperion 10 運算技術,以及 Autobrains 的 Agentic AI 軟體,目標市場為東南亞。
VinFast 管理層準備的財報談話內容提到 200 輛車,但問答環節摘要也提到隔年約 20 輛車。兩種車隊規模之間的關係並未說明。管理層的詳細說明指出,計畫於 2027 年底在芹耶部署 200 輛自動駕駛計程車。
Level 4 對計程車乘客的意義
Level 4 指的是車輛在特定條件下能夠執行駕駛任務,不需要有人持續監督。這些條件可界定車輛的行駛區域,以及允許行駛的情況。若系統達到能力極限,必須能讓車輛進入安全狀態。
因此,自動駕駛計程車可以先在有限區域內提供服務,再考慮拓展至更廣泛的路網。VinFast 選定一處具體開發案場,讓規劃中的試驗有明確的地理範圍,而實際服務範圍則將由營運規則決定。
Level 5 是在所有駕駛條件下實現自動化的更廣泛目標。VinFast 正致力於 Level 4,因此眼前的工程任務是在協議界定的範圍內可靠運作。
VinFast 先前的 L2++ 計畫著重於先進駕駛輔助系統,駕駛責任仍由人類承擔。從輔助駕駛邁向 Level 4,意味著技術承擔的責任有所改變:系統必須管理駕駛任務,並在無法於營運限制內繼續行駛時安全應對。
合作計畫如何發展
VinFast 的自動駕駛計程車計畫,延續了先前與 Autobrains 簽訂的乘用車駕駛輔助系統合作協議。這項發展串連了既有電動休旅車的相關工作,以及要求更高的自動駕駛計程車平台。
- 2026 年 1 月 27 日:VinFast 宣布與 Autobrains 合作開發 L2++ 駕駛輔助系統及 Robo-Car 架構,並計畫在 VF 8 和 VF 9 電動休旅車上進行測試。
- 2026 年 6 月 1 日:VinFast、NVIDIA 和 Autobrains 在台北宣布 Level 4 自動駕駛計程車合作計畫,目標市場為東南亞。
- 2026 年第二季財報說明期間:VinFast 管理層介紹原型車改良,以及與主管機關共同制定規則、安全標準和訓練方案的工作。
- 2027 年底:VinFast 目標在取得許可後,於 Vinhomes Green Paradise 進行 200 輛車的試驗。
1 月的計畫研究將一般攝影機與強大運算晶片搭配使用,目標是降低對 LiDAR 等昂貴硬體的依賴。LiDAR 透過雷射光測量距離,協助建立車輛周遭環境的影像。
管理層介紹的 Level 4 平台採用攝影機視覺、LiDAR 和雷達。因此,開發計畫同時涵蓋降低感測器成本的研究,以及結合多種道路觀測方式的自動駕駛計程車方案。
NVIDIA 和 Autobrains 的貢獻
NVIDIA 提供運算基礎,以及開發用硬體與軟體;Autobrains 則開發支援自動駕駛的人工智慧。VinFast 負責將這些元件整合到車輛中。三家公司將其架構形容為開放且模組化,意指主要部分可作為獨立元件進行整合與開發。
DRIVE Hyperion 提供開發平台,涵蓋運算、軟體和感測器支援。VinFast 表示,採用經過驗證的硬體與軟體基礎,可減少整合工作,避免自動駕駛車輛計畫因此多花數年時間。
對規劃中平台的介紹列出以下配備:12 部高解析度攝影機、9 組雷達、12 個超音波感測器,以及 1 組朝前的 LiDAR,並可選配沿車身兩側安裝的 3 組額外 LiDAR。攝影機擷取視覺資訊,雷達利用無線電波測量物體,超音波感測器則協助偵測附近障礙物。
Autobrains 是一家以駕駛輔助和自動駕駛車輛相關技術取得 300 多項專利的以色列人工智慧公司,負責提供系統的另一個部分:用來解讀情況並支援駕駛決策的軟體。其 Agentic AI 運用專門的軟體代理程式,各自負責特定任務。
當駕駛情況需要某個代理程式的能力時,系統便會啟用它,而不是讓 AI 的每個部分在整趟行程中都以最高強度運作。合作公司希望藉此降低運算需求,同時提升對交通變化的反應能力。這些都是開發目標,仍須透過車輛測試計畫加以評估。
東南亞交通如何影響設計
VinFast 指出,車流密集、道路使用者行為多樣,以及都市環境複雜,是這項計畫面臨的主要挑戰。車輛必須持續解讀周遭交通的動態,並隨著情況改變選擇適當的應對方式。
合作夥伴著眼於三項實際難題:系統複雜、運算成本高,以及在受控環境之外的表現不穩定。他們提出的解決方案結合既有運算平台,以及能依需求啟用專門功能的軟體。
負責先進駕駛輔助系統的 VinFast Global 副執行長 Nguyen Van Duong,將價格親民形容為這項合作的核心目標:
先進移動科技不該是奢侈品。VinFast 致力於與全球科技領導者合作,打造可擴展且人人可用的自動駕駛解決方案。我們與 Autobrains 和 NVIDIA 攜手探索一條務實且具成本效益的道路,推動 Level 4 移動服務進入東南亞高度多變的真實交通環境。
NVIDIA 汽車事業副總裁 Rishi Dhall 表示,DRIVE Hyperion 與 Autobrains 軟體的結合,旨在加快安全、可靠的自動駕駛車輛開發,讓車輛能在複雜交通環境中運作,並隨時間持續進步。
VinFast 稱原型車的改進之處
VinFast 管理層代表 Chien Nguyen 表示,公司已在 2026 年 Vingroup 投資人參訪行程中展示最新的自動駕駛計程車原型車。他提到的改進涉及乘車體驗中的日常細節:加速、煞車、轉彎及跟車。
Nguyen 在財報說明期間介紹這些改變:
近期改進包括讓加速和煞車更平順、轉彎和跟車表現更自然,整體駕駛體驗也更加精緻。
乘客舒適度與順利完成路線同樣重要。突然煞車或轉彎不順,都可能讓一趟在技術上成功完成的行程變得不舒適。VinFast 表示,將持續改善自動駕駛導航,著重於駕駛品質、可預測性和舒適度。
公司也正與主管機關合作,制定法規架構、安全標準和訓練規範。這項工作將車輛工程計畫與車隊投入營運所需的規則及準備工作連結起來。
相較於更大規模自動駕駛計程車計畫的小型車隊
VinFast 進入的產業中,已有 Level 4 服務在多個市場營運。Waymo 在美國營運自動駕駛計程車服務;百度 Apollo Go 則已在武漢、北京和深圳營運無人駕駛車輛。
Pony.ai 設定的目標是在 2026 年部署逾 3,500 輛車。VinFast 計畫的 200 輛車試驗不到該目標的 6%,凸顯出規劃中的本地驗證車隊,與成熟自動駕駛計程車開發商的擴張計畫之間有所不同。
Autobrains 也宣布與 Uber 合作,在慕尼黑利用 NVIDIA DRIVE Hyperion 推出自動駕駛計程車計畫。這使 VinFast 的軟體合作夥伴又多了一項宣布採用同系列平台的部署計畫,與規劃中的東南亞計畫並行。
VinFast 眼前的任務,是在選定的芹耶環境中驗證自家整合後的車輛與軟體系統。公司設定的 2027 年底目標,代表此計畫所處階段有別於其他地區已載客營運的服務。
試驗如何融入越南電動運輸擴張
VinFast 的自動駕駛計程車計畫,建立在持續擴大的國內電動車市場之上。2025 年,越南成為東南亞最大的電動車市場,電動車款占新車銷量近 40%,詳情可見該國的電動車銷量擴張。
VinFast 的車款也透過載客服務逐漸為人熟悉。2025 年上半年,VinFast 在越南交付 67,569 輛電動車,市占率約 30%,同時進行胡志明市擴張。計程車的使用讓沒有自有電動車的人也能在日常出行中體驗電動車。
自動駕駛計程車試驗將為既有電動運輸基礎增添新的技術與營運任務。車輛仍須充電和維護,而自動駕駛系統則會在核准的營運條件內承擔駕駛責任。
對芹耶而言,規劃中的車隊提供一處明確地點和規模,用來測試這項轉型。VinFast 目前公布的下一個部署目標是 2027 年底,在此之前將持續開發技術並爭取法規核准。
重點摘要
- VinFast 計畫於 2027 年底在芹耶的 Vinhomes Green Paradise 試行 200 輛 Level 4 自動駕駛計程車,須取得主管機關核准。
- 計畫結合 VinFast 的車輛整合、NVIDIA DRIVE Hyperion 10,以及 Autobrains 的 Agentic AI 軟體。
- Level 4 可在明確界定的營運條件內實現自動駕駛,不需人類持續監督。
- 管理層表示,原型車在加速、煞車、轉彎和跟車方面都有所改善。
- VinFast 正與主管機關合作制定法規架構、安全標準和訓練規範。
- 財報說明摘要也提到約 20 輛車,但未說明這個數字與規劃中的 200 輛車隊有何關係。