歷時一年研發,解題不到 10 秒
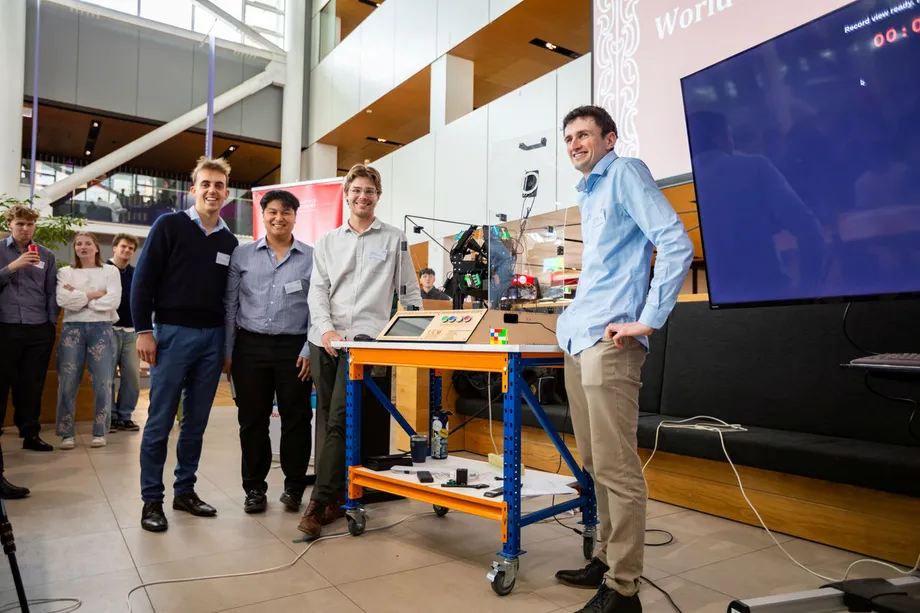
紐西蘭基督城坎特伯里大學的四名工程系學生,於 2026 年 10 月 16 日(週五)參加金氏世界紀錄官方挑戰,記錄下機器人解開 4x4 魔術方塊的時間為 9.806 秒。這項成績不僅快於先前 45 秒的機器人紀錄,也超越該校所引用、約 15 秒的人類基準。
Caleb Everitt、Hayden Watson、Maz Cameron 和 Johann Torres 花了約一年打造這台機器,作為機電工程學位的畢業專題。機電工程結合機械工程、電子學與電腦程式設計。這項成績正等待金氏世界紀錄認證,目前尚未公布認證日期。
大學於 10 月 16 日發布的專題公告指出,這台機器配備四部攝影機、常用於無人機的馬達、專用馬達控制器及吸盤。其設計可沿方塊的三個軸向轉動各層,不必反覆改變整個方塊的方向。
學生在大學機械工程系提供的極有限經費下完成這項專題。他們面臨的挑戰,是讓多套系統彼此協作:攝影機必須辨識顏色,軟體必須計算解法,機構則須順利執行轉動,避免方塊卡住。
設定目標的影片
一段社群媒體影片成為學生的起點。影片中,當時保持紀錄的機器人花了 45 秒解開 4x4 方塊。團隊注意到,人類大約 15 秒就能完成同類型的謎題,因此決定探究機器人速度較慢的原因。
負責軟體開發的 Maz Cameron 說明了這項專題背後的目標:
我們知道機器人可以比人類做得更好,也希望由我們來拉開這個差距。
他們的 9.806 秒成績比 45 秒的機器人基準快了 35.194 秒,縮短約 78%。若與大學約略估算的人類基準 15 秒相比,則快了約 5.2 秒,所需時間減少約 35%。
這項專題歷時約一年,幾個重要的公開日期都落在 10 月:
- 研發期間,學生以一段機器人花 45 秒解題的影片作為最初目標。
- 2026 年 10 月 16 日(週五),他們在金氏世界紀錄官方挑戰中錄下 9.806 秒的成績。
- 截至 10 月 19 日,這項專題也已透過一場訪談,介紹 Cameron 與團隊的工作。
四名學生,四項環環相扣的工作
Everitt 負責機械設計,包括機器人的實體結構。Torres 負責電氣系統與馬達控制。Watson 開發電腦視覺系統,Cameron 則負責整合解題流程的軟體。
這些工作環環相扣。Watson 的攝影機提供方塊資訊;Cameron 的軟體根據這些資訊計算所需步驟;Torres 的馬達控制將指令轉化為動作;Everitt 設計的機構則必須確保方塊準確轉動。
其中任何一環出現弱點,都可能打亂解題過程。若顏色辨識錯誤,軟體就會取得錯誤的初始位置資訊;若馬達停在錯誤位置,各層可能無法對齊。即使解法計算正確,也得仰賴機器確實可靠地執行。
Cameron 將團隊的互補技能,以及願意投入額外時間歸功於這項成果。學生不斷改良軟體、強化結構並測試不同的方塊操作方式,朝著快於人類基準的目標邁進。
四部攝影機如何辨識方塊
Watson 著手處理專題時,先面對一個實際問題:機器人如何可靠地辨識打亂後方塊上的顏色?這台機器運用四部攝影機蒐集資訊,以判讀方塊的初始排列。
負責電腦視覺的 Hayden Watson 說明了這項流程:
機器人有四部攝影機;它會觀察方塊,辨識所有不同顏色的位置。
接著,顏色資訊會交由一套開源演算法處理。這套程式指令會計算解開謎題所需的步驟。簡單來說,攝影機讀取題目,演算法規劃解法,再由馬達執行。
光線讓第一個步驟更具難度。即使環境條件不同,相近的顏色也必須清楚區分,因此學生開發並測試攝影機系統,確保辨識準確。若機器一開始就錯誤判讀方塊,再快的動作也無濟於事。
4x4 方塊每一面有 16 個小方格,標準 3x3 方塊則每面有 9 個。六面合計,4x4 方塊有 96 個彩色方格,3x3 方塊則有 54 個。4x4 方塊也有更多可轉動的層,使解題任務與實體控制都更具挑戰。
避免額外轉動方塊的設計
Everitt 指出,先前的紀錄保持機器人在機械設計上有一項限制:它只能沿方塊三個軸向中的兩個軸向轉動各面。若要轉向另一個方向,就必須先重新調整整個方塊的位置才能繼續。
方塊的三個軸向,可以想成穿過中心的三個方向:左右、上下與前後。沿其中一個軸向轉動一層,會改變方塊的排列;轉動整個方塊則會改變機器的持握方向,增加解題步驟之間的動作。
團隊的機械設計者 Caleb Everitt 說明兩者的差異:
先前的機器人只能沿方塊三個軸向中的兩個軸向轉動各面,所以必須重新調整方塊方向,等於浪費一次動作。我們不需要這麼做,因為我們可以操作所有三個軸向。
坎特伯里團隊的設計讓機構能操作三個軸向,不必反覆重新調整方塊方向。這減少了執行解法所需的動作,而更快的馬達則縮短了其餘動作的時間。
吸盤如何協助克服重力
學生也必須控制方塊被推開後,返回底座位置的速度。以他們設定的目標速度來看,單靠重力讓方塊落回原位所需的時間太長。
Everitt 表示,要超越人類基準,就必須更積極地移動方塊:
我們需要吸盤的原因之一,是要打破人類紀錄。如果只是靠重力,方塊被推開後落回底座位置所花的時間太長。
吸盤讓機構能更迅速、精準地移動方塊。這是團隊全面掌控解題過程的一環,也包括轉動之間的短暫間隔。
團隊也提升了結構剛性,讓機器人框架不易彎曲或移位。堅固的結構有助於在馬達加速與停止時維持機構對準。學生也透過大量測試處理另一項核心問題:避免方塊在快速轉動時卡住。
有限經費下採用無人機馬達
Torres 使用常見於無人機的馬達,搭配專用控制器。馬達提供速度與動力,控制器則讓方塊能精準完成所需轉動。
馬達控制器會依據軟體指令調節馬達的運作。對這台機器而言,速度必須與定位精度兼具。下一次轉動能否順利進行,取決於前一次動作是否讓方塊停在適當位置。
大學表示,學生在經費極有限的情況下選用這些零組件。因此,專題不只是尋找動力強大的馬達,團隊還必須將價格可負擔的零件,與能精準運用動力的機構和控制系統整合起來。
Cameron 表示,挑戰更複雜的方塊、同時只有少量經費,也是這項專題吸引人的地方。成果來自多項改良的共同作用:更快的馬達、可操作三個軸向、更精準的控制,以及經測試不斷改良的軟體。
這台機器人的下一步
學生投入工程職場後,機器將留在坎特伯里大學。四名學生都已在紐西蘭各地取得 2027 年的畢業生職位。
這項專題為四年的學業畫下句點,也讓學生完成一套必須整合各自專長的系統。機器的表現仰賴計算與製作,從辨識方塊初始顏色,到完成最後一次轉動,每個環節都不可或缺。
團隊希望這台機器人能激發年輕人對工程的興趣。對未來的學生而言,它將具體展示如何把艱鉅目標拆解為更小的問題,分別運用視覺辨識、軟體、馬達與機械設計來處理。
眼前的下一步,是等待金氏世界紀錄審核這次提交的挑戰成績。大學已公布 9.806 秒的解題紀錄;若獲正式認證,這項成績就會成為獲確認的世界紀錄。
重點整理
- 坎特伯里大學四名學生於 2026 年 10 月 16 日,創下 9.806 秒解開 4x4 魔術方塊的成績。
- 金氏世界紀錄認證仍待確認。
- 依大學引用的數據,這項成績比先前 45 秒的機器人基準快約 78%。
- 機器人採用四部攝影機、開源解題演算法、無人機馬達、專用控制器及吸盤。
- 機構可操作方塊的三個軸向,不必反覆轉動整個方塊來調整方向。
- 學生花約一年完成專題,機器人將留在大學。