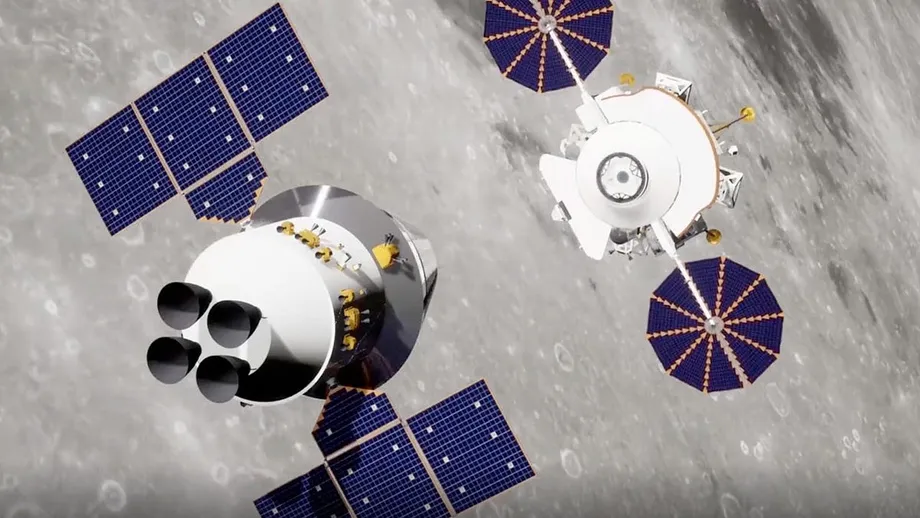
兩枚火箭、三名太空人,以及 2030 年前登月
中國計畫先讓夢舟飛船與攬月登月器在無人狀態下飛行,再嘗試首次載人登月。這項任務將使用兩枚長征十號火箭,搭載三人前往月球軌道。接著,兩名太空人將前往月球表面,夢舟則負責往返地球與月球。
目錄
這項計畫於 10 月 31 日在北京舉行的第七屆載人航天學術會議上公布,會議有 800 多名專家學者參加。會議紀要訂下的目標,是在 2030 年前將中國太空人送上月球,進行科學調查與技術實驗,並將乘組人員安全帶回地球。
中國載人航天工程辦公室發言人張景波也說明了五項核心裝備的進展:長征十號火箭、夢舟飛船、攬月登月器、望宇月面太空衣,以及探索號月球車。中國航天科技集團公司發布的官方計畫更新指出,這些裝備已完成初樣研製。該更新將登月目標定為 2030 年前,而會議紀要則使用「2030 年前」的說法。
實際挑戰在於讓這些載具協同運作,從地球分別發射,到月球附近交會對接、登月、再次起飛,最後安全返回。因此,測試任務涵蓋的範圍遠不止太空人踏上月面的那一刻。
對乘組人員而言,每個階段都取決於下一個載具是否準備就緒:夢舟必須抵達登月器,攬月必須從月面返回,接著夢舟再將所有人帶回地球。這些無人飛行任務將先讓新飛船進入飛行測試,避免人員直接承擔風險。
任務將如何進行
兩枚長征十號火箭將分別發射,一枚搭載攬月,另一枚搭載夢舟。兩艘飛行器將在月球軌道會合並對接。對接是指將兩艘太空船連接起來,讓人員與設備能在其中移動。
夢舟設計上可搭載三名太空人在地球與月球軌道間往返。其中兩人將轉乘攬月,下降至月球,之後再爬升返回軌道上的飛船。這種安排將旅程分為兩部分:一艘載具負責往返地球,另一艘則負責在月球附近及月面作業。
月面任務結束後,攬月將與夢舟重新對接,讓登月乘組返回負責帶他們回家的飛船。因此,任務必須在登月前後都能於月球附近成功對接。
會議紀要將計畫中的工作描述為登陸、月面行走、採集樣本、進行研究並返回。列出的技術目標包括地月往返、在月面短期停留,以及結合太空人與機器設備進行探測。
已完成的測試與下一步
會議更新指出,長征十號低空演示飛行,以及夢舟在最大動壓條件下的逃逸飛行,已於該更新所述年份稍早完成。最大動壓是指火箭上升期間,速度與空氣密度的組合使載具承受最大氣動負載的時刻。
張景波的簡報還列出其他已完成工作:長征十號二級推進系統試驗、火箭固定狀態下的繫留點火試驗、夢舟地面逃逸試驗,以及攬月著陸與起飛驗證試驗。這些工作分別檢驗推進、緊急逃逸,以及在軌道與月面之間移動的能力。
各項里程碑涵蓋多個階段,但會議紀要未註明 10 月 31 日會議的年份:
- 會議紀要所述年份稍早:長征十號低空演示飛行,以及夢舟在最大動壓條件下的逃逸飛行成功。
- 10 月 31 日:北京的一份更新說明,夢舟與攬月計畫先進行無人飛行,再執行載人登月。
- 2026 年 3 月:技術報導介紹一期專刊,說明太空船系統與緊急程序。
- 載人登月前:計畫進一步進行長征十號驗證飛行,以及夢舟與攬月的首次飛行。
- 2030 年前:會議紀要設定的中國太空人首次登月目標。
無人飛行或首次載人登月均未公布確切發射日期。未來任務清單也包括嫦娥七號機器人探測任務,以及運送太空人的載具相關工作。
從原型研製轉向系統測試
張景波表示,計畫已完成主要飛行裝備的初樣研製。簡單來說,這代表裝備的初步版本已經開發完成,工程師可據此測試其設計與運作。飛行測試則會檢驗載具在實際任務條件下的表現。
官方更新列出攬月的整合測試、夢舟的熱試驗與逃逸試驗,以及長征十號的演示飛行與技術驗證飛行。整合測試會檢查多個相連系統的協同運作,而非逐一檢驗個別零件;熱試驗則用來確認設備能否承受不同溫度條件。
張景波也表示,科學研究與應用載荷的設計已定案。載荷是指執行任務所需的搭載設備,例如用於科學測量的儀器。與此同時,發射場、追蹤網及地面著陸場的建設也在推進。
這些設施將飛行裝備與操作人員連結起來。追蹤站有助於確認太空船位置,並與其保持聯繫;著陸與回收設施則支援旅程的最後階段。張景波表示,工作量繁重,許多新技術仍待驗證,而飛行測試時程緊湊。
攬月必須先登月,再次起飛
《中國空間科學技術》2026 年第二期專刊共 150 頁、收錄 14 篇論文,聚焦載人登月任務。3 月相關技術報導所述的論文細節,更深入介紹攬月預計如何下降、避開障礙,並將乘員送回軌道。
攬月採用由 YF-58-1 引擎推動的推進艙,以及由四具 YF-36 引擎推動的登月艙。推進艙負責主要機動,之後由登月艙完成下降。技術說明指出,飛行器重約 26,000 公斤,登月艙推進系統的推進劑約為 6,000 公斤。
攬月的四具引擎必須同時支援受控著陸與之後的上升。技術說明指出,月面停留時間將為數天,之後返回月球軌道,並在數小時內與夢舟交會。
引擎故障會改變任務流程。若推進艙引擎在下降前故障,攬月將留在軌道上並放棄登陸。若一具 YF-36 引擎故障,另一側引擎也會關閉,以維持推力平衡。視飛行階段而定,應變方式可能包括返回軌道、延後觸地,或延長爬升返回的時間。
熱也是設計上的考量。推進劑槽位於乘員區下方,靠近著陸引擎。技術說明列出隔熱與冷卻措施,也提到引擎運轉時可降低推力。
尋找安全著陸地點
攬月的導航系統整合多種感測器。星敏感器協助判定方向,慣性測量單元追蹤運動狀態,雷達測量距離與速度。接近月面時,光學導航與雷射感測器則協助飛行器辨識危險。
技術論文介紹,攬月將提升自主控制與備援能力,並採用早期嫦娥月球任務及天問一號火星著陸器使用過的設備。自主控制可讓飛行器自行做出部分決策,在著陸需要迅速調整時尤其有用。
技術說明中的導航模擬顯示,飛行器接近安全目標時的精度可達 100 公尺以內。懷來縣一處設施的測試空間為 50 公尺乘 35 公尺乘 42 公尺,設備定位誤差低於 1 公尺。前一項數據指的是模擬飛行導航接近目標的精度,後一項則是測試設施內的設備定位誤差。
太空人也在攬月模擬器中接受訓練。相關工作有助於改進著陸軟體,並預測飛行器的行為。登月器內的備援光學連線,則旨在確保即使連線故障,電腦與其他系統仍能交換資訊。
夢舟的緊急返航路線
夢舟的安全設計涵蓋從發射台到月球軌道的各種緊急情況。太空船配備逃逸塔,設計用途是在上升前或上升期間發生緊急狀況時,將乘員艙拉離危險區域。
技術說明指出,工程師選擇逃逸塔,而非整合式逃逸系統,是因為後者會使服務艙在承受壓力與震動時面臨更大的結構負荷。採用逃逸塔的配置,也能讓服務艙置於整流罩內;整流罩是發射時使用的氣動防護外殼。
八枚爆炸螺栓連接乘員艙與服務艙,另有六枚連接逃逸塔與乘員艙。這些螺栓設計上可在收到指令時迅速分離部件,讓逃逸程序得以進行。
太空船朝月球出發後,緊急應變方案也會改變。若離開地球軌道後發生某些嚴重問題,夢舟可不點燃主引擎,繞過月球後返回地球。若在月球軌道發生故障,則可使用四具或兩具引擎啟程返航。
技術說明指出,從月球軌道返回需時兩至五天,視故障狀況與軌道而定。即使是較短的返航行程,發生緊急情況後仍須數天的物資與正常運作設備。若攬月在下降前發生某些故障,任務也可能改為在月球軌道延長停留,並使用原本為月面探測準備的物資。
返回地球並回收乘組人員
夢舟返回艙重約 6,000 公斤,釋放隔熱罩後將使用六具氣囊緩衝陸地著陸。設定的著陸條件為垂直速度低於每秒 8 公尺、水平速度低於每秒 15 公尺。
返回艙可直立或側向著陸。若水平移動速度足夠低,受控氣囊洩氣有助於返回艙維持直立。這表示回收規劃與隔熱防護、飛行控制同樣是返回系統的一環。
已完成的載人太空船返回艙海上搜救回收作業,也列在公布的研發里程碑中。簡短的紀要未提供更多作業細節。回收工作十分重要,因為緊急返航路線可能使返回艙落在預定著陸區以外。
夢舟主要為月球任務研製,也設計用於支援低地球軌道的太空站任務。張景波表示,夢舟一號任務將與太空站飛行任務一同參與公開徵集任務標誌的活動。
月球任務推進之際,太空站持續運作
會議紀要指出,中國太空站已進入常態化運作,軌道上已部署或執行 200 多項科學與應用研究計畫,涵蓋太空生命科學、材料研究、基礎物理,以及微重力條件下的流體行為與燃燒研究。
微重力是指軌道太空船上近乎失重的狀態。在這種環境中研究材料、流體與火焰,能讓研究人員觀察到地球重力可能掩蓋或改變的行為。會議將太空站運作、月球科學與數位技術納入載人航天發展的同一場討論。
紀要也預期太空站將迎來首位外籍太空人,並建置旨在降低成本的貨運運輸系統。這些工作為已經運作軌道實驗室、同時準備前往更遙遠目的地的計畫增添了任務需求。
目前的登月計畫結合三類工作:建造太空船、測試其在正常與緊急狀況下的表現,以及準備負責發射、追蹤與回收的設施。接下來的重要里程碑,是驗證飛行與無人太空船任務,這些工作將使計畫進入規模更大的飛行測試階段。
重點整理
- 中國計畫先讓夢舟與攬月進行無人飛行,再執行首次載人登月。
- 兩枚長征十號火箭將分別發射太空船,讓它們在月球軌道對接。
- 夢舟將搭載三名太空人前往月球軌道,其中兩人將搭乘攬月前往月面。
- 會議紀要將登月目標定為 2030 年前;官方發布的更新則將目標描述為 2030 年前達成。
- 官方更新指出,火箭、太空船、登月器、月球太空衣與月球車已完成初樣研製。
- 後續飛行測試、登月器整合測試與太空船安全測試,仍是計畫的核心工作。
- 技術論文說明了備援引擎操作程序、緊急返航方案,以及夢舟在地球著陸時使用的氣囊。