四條腿、氫引擎與 2035 年目標
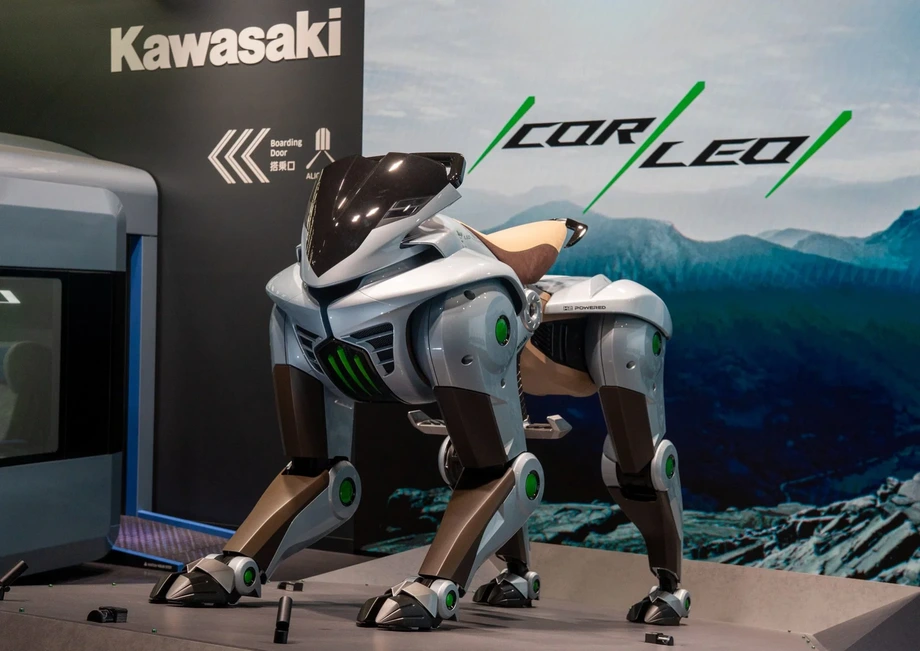
川崎重工業正在開發 CORLEO,這是一款搭載氫引擎、以四條機器人腿行動的載具,並設定兩大目標:於沙烏地阿拉伯利雅德 2030 世博會期間投入使用,以及在 2035 年商業化。在此之前,完整尺寸模型預定於 2026 年 11 月 5 日至 8 日在米蘭 EICMA 國際摩托車展亮相,供參觀者觀賞,但不開放試乘。
目錄
這項計畫結合了日本工業集團旗下通常各司其職的兩個領域:機器人與摩托車。CORLEO 以可獨立控制的腿取代車輪,並運用摩托車技術處理移動、平衡及不平整地面的震動。川崎表示,騎士可透過轉移身體重心來操控,方式類似騎馬。
川崎於 2025 年 12 月 3 日發布的CORLEO 開發公告中表示,已成立 SAFE ADVENTURE 事業開發團隊,並由社長直接督導。這個專責組織讓此概念納入公司的開發計畫;計畫還包括一款目標於 2027 年完成的騎乘模擬器。
依照時程,米蘭展出距離預定商業上市還有九年。川崎尚未公布價格、銷售市場、續航里程、最高速度、氫氣容量或交車日期。因此,潛在騎士近期可期待的里程碑,是展覽模型與模擬器,之後則是預定在利雅德投入使用。
米蘭展出內容
CORLEO 預定在川崎位於 Fiera Milano Rho 展覽中心的摩托車展區亮相,地點為 11 號展館 N46 攤位。展覽對外開放日期為 2026 年 11 月 5 日至 8 日,之前兩天則僅供媒體與業界人士參觀。
完整尺寸模型將讓參觀者實際了解這款介於摩托車與可騎乘機器人之間的機器,其尺寸與比例如何。攤位不開放試乘 CORLEO。川崎將此計畫定位為一種新型態個人移動載具,其腿部設計是為了載著騎士穿越傳統車輛難以抵達的地方。
CORLEO 最初於大阪關西世博 2025 的「未來生活展:未來城市」展區以概念車形式亮相。川崎表示,該次亮相在社群媒體上累積約 12 億次曝光。曝光次數是指內容出現在螢幕上的次數,因此同一人瀏覽多則貼文,可能會被計算多次。
從大阪轉往大型摩托車展,也反映了這項計畫的起源。川崎將 CORLEO 定位為需要騎士主動操控、運用身體動作與平衡的載具,而不只是搭載被動乘客的機器人。
腿部設計如何借鑑摩托車技術
CORLEO 的四條腿經過設計,可隨地面狀況改變落腳位置。控制系統會協調各腿支撐機身與騎士,接觸地面的部件則採用有助抓地的形狀。這種設計的優點在於靈活性:遇到障礙物時,腿可以抬起並選擇新的落腳點,而車輪只能滾過障礙。
川崎指出,後腿與其摩托車工程技術直接相關。後腿採用基於搖臂的結構;搖臂是支撐摩托車後輪、讓車輪能隨路面起伏上下移動的活動結構。
在 CORLEO 上,後腿可以各自上下移動以吸收震動。川崎表示,這有助於騎士維持更容易觀察前方地形的姿勢。騎士若能持續留意路線,就更有機會應對接下來的障礙。
川崎表示,這項設計旨在結合機器人應付崎嶇地形的能力,以及摩托車技術所累積的靈活操控與穩定性。公司提出的目標場景包括山區與涉水地帶,因此抓地力、腿部動作與騎士姿勢之間的協調,是設計的核心。
以身體重心操控方向
CORLEO 設想的操控方式,將熟悉的把手與油門改為透過姿勢變化和重心分配來操作。感測器會偵測騎士動作,再由控制系統將動作轉換成腿部指令。
騎士透過身體動作提供方向,機器則負責細部工作,包括落腳位置與維持平衡。這種分工是此概念的關鍵:騎士不可能一邊觀察難走的路線,一邊逐一控制四條機器人腿。
川崎表示,輔助功能的目標是協助人們輕鬆、安全地穿越具挑戰性的地形。這項開發目標不只涉及機器,也包含騎士本身。操控系統必須能辨識騎士有意做出的動作,同時處理顛簸、坡度與落腳狀況變化所造成的移動。
計畫中的模擬器可讓川崎在商業銷售前開發並體驗這種特殊的騎乘方式。它也代表另一項獨立的產品機會,因為川崎打算將 CORLEO 開發成果應用於實體載具以外的領域。
氫引擎為何用來發電
CORLEO 設想的動力系統採用 150 cc 氫引擎,為驅動腿部的機構發電。氫氣儲存在車輛後方;米蘭展覽計畫將其描述為氫氣匣。
150 cc 指的是引擎排氣量,也就是引擎活塞行程所掃過的容積。這是衡量引擎尺寸的數值,並不代表腿部機構可使用的電力。其能量轉換流程很簡單:氫氣為引擎提供燃料,引擎帶動發電機,再由電力驅動腿部機構。
氫燃燒引擎透過燃燒燃料產生機械動力;燃料電池則採用不同的方式,直接將氫的化學能轉換成電力。川崎的官方說明明確指出,CORLEO 將使用引擎發電。
川崎摩托車歐洲公司負責人田中茂樹(Shigemi Tanaka)曾表示,這項計畫展現集團各領域的技術專長,以及邁向碳中和未來的進展。要評估這項環保目標,仍須掌握成車的耗氫量,以及氫氣的生產與運送方式。這些實際因素也會影響車主能在哪裡使用和補充燃料。
川崎已在另一個領域推動商用氫能計畫。其商用氫混燒引擎使用天然氣與體積比 30% 的氫氣混合發電。這款工業設備屬於 8 百萬瓦級,而 CORLEO 則是以個人運輸為目標開發。兩項計畫展現川崎在截然不同的規模上推動氫燃燒技術。
SAFE ADVENTURE 計畫不只涵蓋載具
川崎在 SAFE ADVENTURE 計畫下開發 CORLEO,這項更廣泛的計畫旨在提升山區移動安全。公司表示,希望減少山難事故,同時讓山區更適合人們享受與前往。
計畫中的導航系統會偵測天氣、溫度、地表狀況與野生動物出沒,再利用這些資訊引導使用者選擇較安全的路線。川崎表示,可透過智慧型手機等裝置提供導航資訊;規劃內容也提到,資訊會顯示在載具螢幕上。
導航系統處理的問題,與讓機器人維持直立並不相同。CORLEO 的腿部控制會負責每一步動作,而路線指引則協助騎士決定前往何處。即使機器能穿越某段難走的地面,若前方天氣或路況改變,選擇另一條路線可能更合適。
川崎將 SAFE ADVENTURE 納入《集團願景 2030》的三項優先領域:安全安心的遠端連結社會、未來移動,以及能源與環境解決方案。CORLEO 透過載具、資訊服務與氫動力系統,結合了這些優先領域。
從大阪到利雅德的里程碑
川崎的開發計畫橫跨十年,透過展覽、模擬體驗及預定實際應用,逐步推進不同階段。公司公布的目標時程是先完成模擬器,再於利雅德投入使用,之後才商業銷售。
- 2025 年:CORLEO 概念模型於大阪關西世博 2025 亮相。
- 2025 年 12 月 3 日:川崎宣布朝商業化方向開發,並成立由社長直接督導的 SAFE ADVENTURE 專責團隊。
- 2026 年 11 月 5 日至 8 日:完整尺寸模型預定在米蘭 EICMA 公開展出,參觀者不得試乘。
- 2027 年:川崎目標完成 CORLEO 騎乘模擬器。
- 2030 年:川崎目標讓 CORLEO 作為移動載具於利雅德 2030 世博會期間投入使用。
- 2035 年:川崎目標實現商業化。
開發計畫的相關說明也提到,至 2027 年將進行密集實地測試,涵蓋關節耐用性、氫氣消耗量及腿部控制穩定性。川崎官方公告明確將 2027 年的完成目標訂為模擬器,並表示 CORLEO 預定在利雅德世博園區內投入使用。
這些階段涉及不同的工程任務。模擬器必須真實呈現騎乘感受;載人載具則需要可靠的實際移動能力、燃料處理方式與操控系統。依照公布的時程,預定在利雅德投入使用後,距離商業化還有五年開發期。
先推出模擬器,其他用途仍在研議
川崎計畫將 CORLEO 的模擬器技術提供給遊戲與電競產業。公司指出,計畫期間開發的動作資料與 3D 模型,都是預定導入這套系統的部分內容。
這讓人們能透過另一條較早的途徑體驗 CORLEO 的騎乘概念。模擬器可重現動作與反應,不必前往山區,也不需要取得氫燃料。模擬器的目標完成時間,比預定商業上市的載具早八年。
與 CORLEO 一起討論的潛在實體用途包括冒險觀光、基礎設施檢查與環境監測,這些活動都需要前往不易抵達的地點。川崎官方近期的重點則是載具開發、模擬器、導航系統,以及預定於利雅德 2030 世博會期間投入使用。
目前的核心挑戰,是將吸引目光的概念轉化為可重複實現的騎乘體驗。獨立腿部動作、以重心操控、氫引擎發電與路線指引,都必須協同運作。川崎已為這項工作訂下時程;米蘭展出將讓大眾更近距離了解這款預定開發的機器。
重點整理
- CORLEO 結合四條機器人腿與一具用來發電的氫引擎。
- 完整尺寸模型預定於 2026 年 11 月 5 日至 8 日在米蘭 EICMA 展出,參觀者不能試乘。
- 騎士將透過轉移重心操控移動,源自摩托車技術的後腿機構則有助吸收震動。
- 川崎目標於 2027 年推出騎乘模擬器、2030 年在利雅德世博會期間投入使用,並於 2035 年商業化。
- SAFE ADVENTURE 計畫也包括運用天氣、溫度、地形與野生動物資訊的導航系統。
- 價格、續航里程、最高速度與交車日期尚未公布。